案例04 - 听声辩位
让 XGO 实现根据周围声音大小来做出趴下或者匍匐前进的动作。
使用材料
1 × micro:bit XGO Robot Kit 套件
注意:本案例适用于micro:bit(V2.0)
硬件连接
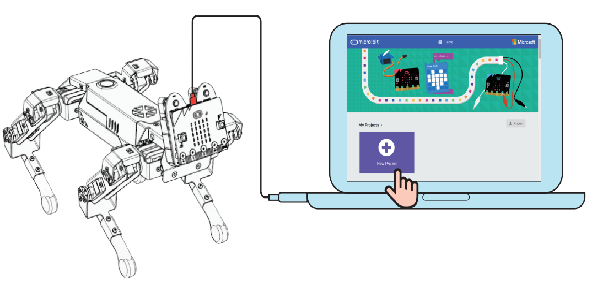
使用数据线将电脑与micro:bit 相连。
软件平台
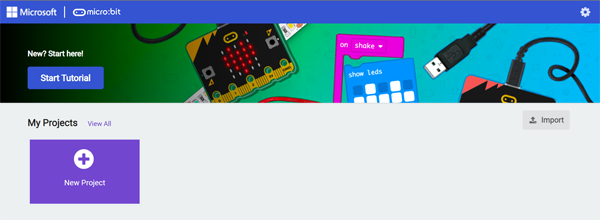
Makecode
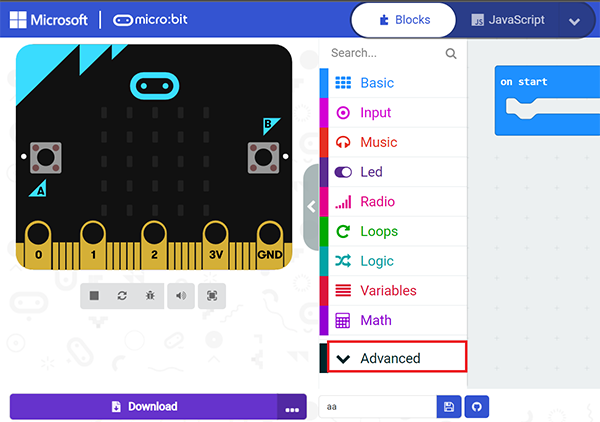
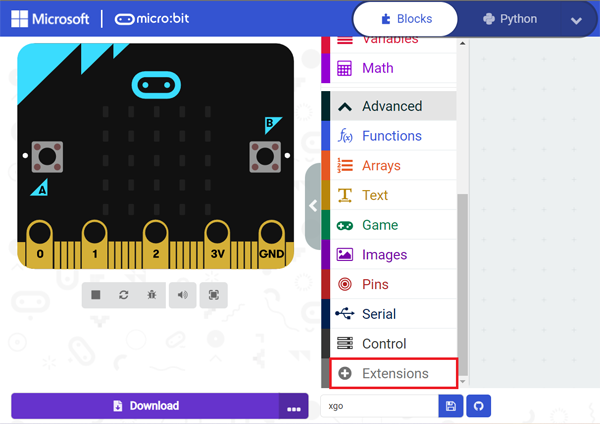
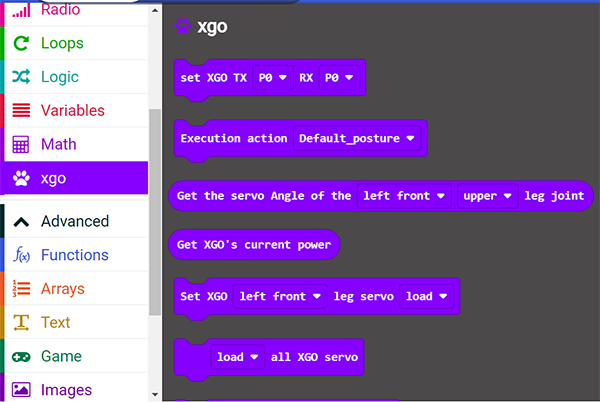
将 XGO 的扩展库添加到 makecode 中。
示例程序
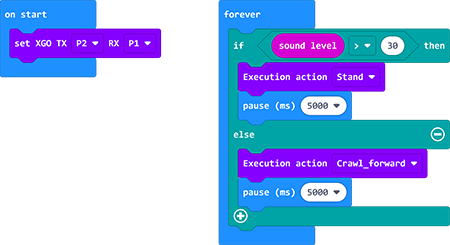
请参考程序链接:Aural Debate
同时,可以直接下载下方程序;
相关问题
如果 XGO 没有行走,可以适当提高声音大小。
能否让 XGO 根据声音大小做出更多的动作?